在实际使用自动门的过程中,很多人可能都有过这样的体验:门体收到开门指令后,并不是立刻顺畅地移动,而是在刚开始运动的瞬间出现轻微的停顿、卡顿,随后才逐渐进入正常运行状态。对于普通通行场景来说,这种感觉可能并不明显,但对于酒店、商业空间、办公楼、高 端住宅以及对运行体验有较高要求的项目来说,门体每一次开启和关闭的表现,都会直接影响用户对整个空间品质的感受。
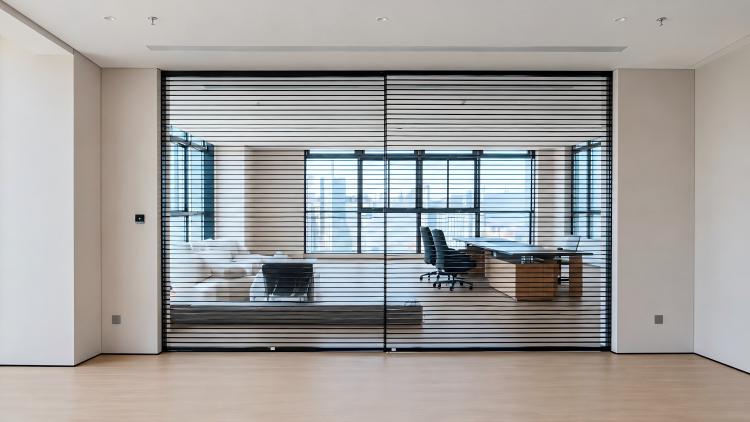
那么,为什么有些自动门启动时容易出现这种“卡一下”的感觉,而
磁悬浮自动门却能够从启动开始就保持更加平稳、连贯的运行?
自动门启动是否平稳,关键在于“驱动”和“控制”
自动门看起来只是让门体实现自动开关,但实际上,从静止到运动的这一瞬间,是整个运行过程中对驱动系统控制能力要求比较高的阶段。
传统自动门通常采用旋转电机作为动力来源,再通过减速箱、皮带、传动轮等机械结构,将电机的旋转 运动转换成门体的直线运动。在这个过程中,动力需要经过多个机械环节才能末尾传递到门体,因此启动时不仅要控制电机本身,还要同时面对皮带受力、机械间隙以及不同负载等因素带来的影响。
当门体重量、安装状态或者运行阻力发生变化时,传统驱动系统需要通过调整动力来适应这些变化,如果反馈和控制不够精细,就可能出现启动瞬间动力衔接不够连贯的情况,也就是我们实际感受到的“突然卡一下”或者“先动一下、再顺起来”。
因此,自动门启动是否平稳,并不只是看电机功率有多大,更重要的是电机能不能准确感知门体的运动状态,以及能不能及时调整驱动力。
磁悬浮自动门,改变的是动力传递方式
磁悬浮自动门与传统自动门较大的区别之一,在于它不再依靠传统的皮带和减速箱进行动力传递,而是采用直线电机直接驱动门体。
简单来说,传统自动门需要经历“电机旋转—减速—传动—带动门体”的过程,而磁悬浮自动门则是利用电磁作用,让动力直接沿着门体运行方向产生,从而减少了中间机械传动环节。
由于没有皮带、减速箱等传统传动结构,电机产生的驱动力可以更加直接地作用于门体,机械摩擦、传动间隙以及皮带受力变化等因素对启动过程的影响也相应减少。
这也是为什么磁悬浮自动门在启动时,能够更容易实现从静止到运动的平稳衔接。
高精度位置反馈,让门体“走到哪里都能被感知”
仅仅采用直线电机,并不能自动保证门体运行平稳,真正决定控制精度的另一个关键因素,是系统对门体位置和运动状态的实时反馈。
磁悬浮自动门通过高精度位置反馈,让控制系统能够持续获取门体当前所处的位置,并根据实际运动状态调整电机的驱动力。相比于只能进行相对粗略控制的传统方式,这种实时反馈能够让电机更加准确地判断门体处于什么位置、应该以怎样的速度运行,从而减少启动过程中动力突然增加或变化过大的情况。
再结合FOC矢量控制技术,系统可以对电机运行过程进行更加精细的控制,使门体按照预设的运行轨迹完成加速、匀速和减速,而不是简单地“给电就动、断电就停”。
因此,用户看到的只是门体平稳地打开了,但在门体背后,实际上是位置反馈、驱动力控制和运行轨迹管理共同作用的结果。
对工程项目来说,平稳启动意味着什么?
对于门厂、经销商和工程商而言,自动门运行是否平稳,并不仅仅是一个“使用感受”的问题,它还会影响结果项目的整体品质。
尤其是在大尺寸门体、玻璃门、岩板门、奢石门以及高 端室内空间等应用中,门体本身往往具有更高的重量和更明显的视觉存在感,如果启动时出现突然的拉动或停顿,运行状态会更加容易被使用者察觉。
而磁悬浮自动门通过直线电机直接驱动,并结合高精度位置反馈和精细化控制,可以让门体从启动开始就保持更加连续的运动状态,在满足自动通行需求的同时,也能够更 好地适配对安静、平稳和整体空间体验有要求的项目。
对于工程商和门厂来说,这种驱动方式带来的价值,也不仅是“门能够自动开关”,而是能够为不同门体和应用场景提供更加稳定、细腻的自动化运行方案。
磁悬浮自动门为什么不会突然“卡一下”?
归根结底,磁悬浮自动门启动更加平稳,并不是依靠某一个单独的技术,而是直线电机直接驱动、高精度位置反馈以及FOC矢量控制共同作用的结果。
传统自动门需要通过多个机械结构传递动力,而磁悬浮自动门减少了中间传动环节;传统系统对门体运动状态的感知存在一 定限制,而磁悬浮系统能够通过高精度反馈持续获取门体位置,并根据实际状态调整驱动力。
所以,当我们说
磁悬浮自动门“开门不会突然卡一下”,本质上是在说它能够让门体从静止到运动的整个过程更加可控,让每一次开关门都能够以更加平稳、连贯的方式完成。
对于追求更高自动化体验的商业空间、办公空间、高 端住宅以及定制门体项目而言,这种从驱动方式到控制方式的变化,也正是磁悬浮自动门与传统自动门之间的重要区别。


